Задание


Курс:
Преподаватель:
Дисциплина:
Группа(ы):
Задание: [[Задание]]
Фийл задания:
Имя автора:
Фамилия автора:

Дата:10 апреля 2025

Курс: 2 Курс
Преподаватель: Филатов И.В.
Дисциплина: Электрические машины
Группа(ы): Т-28
Задание:

Практическая работа №7 Изучение конструкции бесколлекторных электрических машин переменного тока

Цель работы: изучить конструкцию бесколлекторных электрических машин, ознакомиться с конструктивными деталями и их назначением

Порядок выполнения работы:

1)    зарисовать асинхронную бесколлекторную электрическую машину;

2)    выяснить назначение основных узлов асинхронных бесколлекторных электрических машин;

3)    зарисовать синхронную бесколлекторную электрическую машину;

4)    выяснить назначение основных узлов синхронных бесколлекторных электрических машин;

5)    ответить на контрольные вопросы;

6)    сделать вывод по практической работе.


Бесколлекторные электрические машины разделяются на асинхронные и синхронные.

Асинхронной машина называют потому что частота вращения ротора и вращающегося магнитного поля статора не одинаковы. Асинхронная машина, как и всякая электрическая машина, состоит из неподвижной части – статора и вращающейся части – ротора.
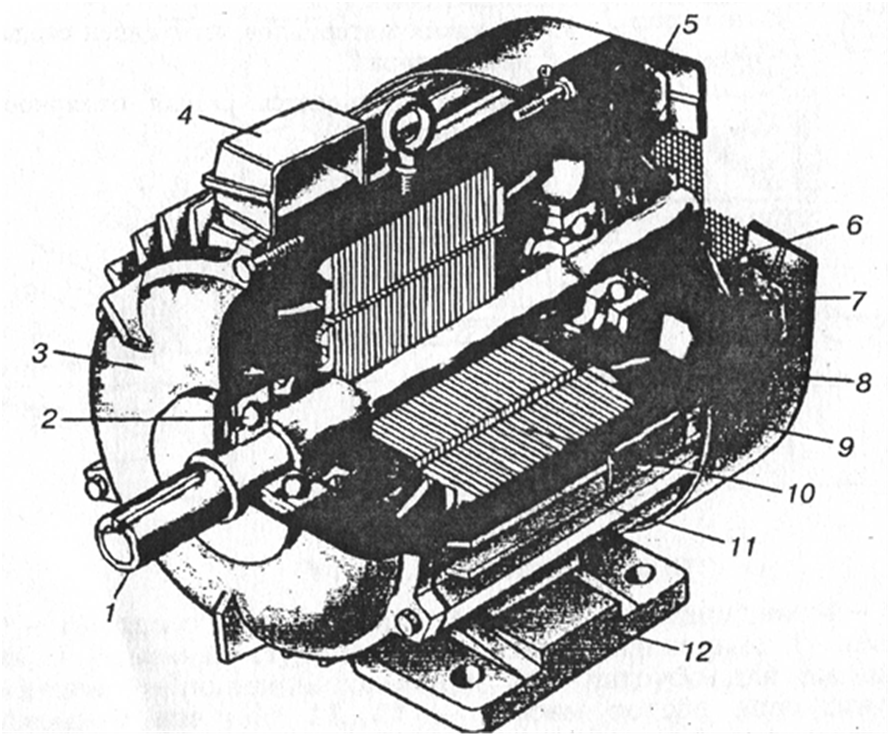

Рисунок 1.  Устройство трехфазного асинхронного двигателя с

короткозамкнутым ротором:

1 — вал; 2, 6 — подшипники; 3,7 — подшипниковые щиты; 4 — короб¬ка выводов; 5 — вентилятор; 8 — кожух вентилятора; 9 — сердечник ротора с короткозамкнутой обмоткой; 10 — сердечник статора с обмоткой; 11— корпус; 12 — лапы

Статор асинхронной машины практически не отличается от статора синхронной. Он состоит из корпуса 11, который может быть изготовлен из различных конструкционных материалов: стали, чугуна, цветных металлов и их сплавов. В корпус запрессован сердечник 10, изготовленный из отдельных пластин электротехнической стали. В сердечнике сделаны пазы, куда укладывают трехфазную обмотку. С торцов корпус закрыт подшипниковыми щитами 3 и 7. Подшипниковые щиты обычно выполняют из тех же материалов, что и корпус. В подшипниковых щитах расположены подшипники 2 и б, на которые опирается вал 1 ротора. На вал напрессован сердечник 9, выполненный из отдельных пластин электротехнической стали. В сердечнике сделаны пазы в которые заливают расплавленный алюминий. При охлаждении алюминия образуются стержни, к концам которых припаивают алюминиевые кольца. Чаще всего кольца и стержни отливают одновременно. Образуется короткозамкнутая обмотка  типа «беличье колесо». В некоторых машинах вместо алюминиевой «беличьей клетки» применяют медную. Тогда в пазы ротора просто укладывают медные стержни концы которых замыкают медными кольцами. Вместе с кольцами отливают вентиляционные лопатки, способствующие охлаждению двигателя. Для уменьшения габаритов двигателя охлаждающий поток воздуха направляют центробежным вентилятором 5, который напрессовывают на вал ротора. Вентилятор прикрыт кожухом 8, изготовляемый из стали, а в последнее время из пластмассы.
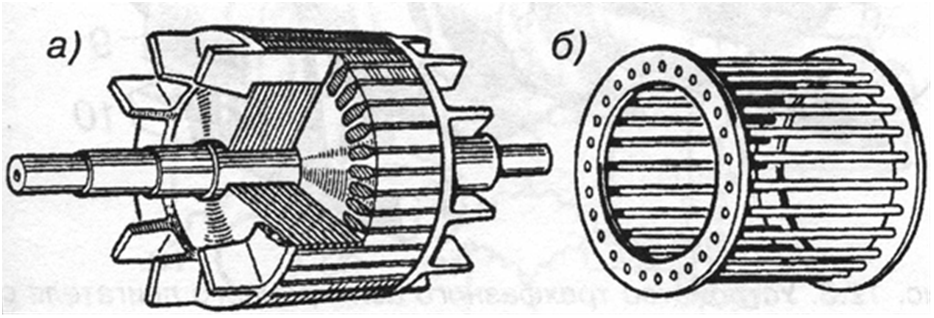
 

Рисунок 2. Короткозамкнутый ротор:

а) ротор выполненный методом литья под давлением;

б) обмотка «беличья клетка»

Двигатель монтируют посредством лап 12, либо с помощью фланца. В последнем случае на подшипниковым щите (чаще всего со стороны выступающего конца вала ) выполняют фланец с отверстиями для крепления двигателя на рабочем органе.

Другой разновидностью асинхронных двигателей являются двигатели с фазным ротором (рисунок 3). Ротор конструктивно отличается от короткозамкнутого. На валу 8 напрессован шихтованный сердечник 5 с трехфазной обмоткой, выполненной аналогично обмотке статора. Эту обмотку соединяют «звездой», а ее концы присоединяют к трем контактным кольцам 11, напрессованным на вал и изолированным друг от друга и от вала. По кольцам контактируют щетки, помещенные в щеткодержатели (рисунок 4).
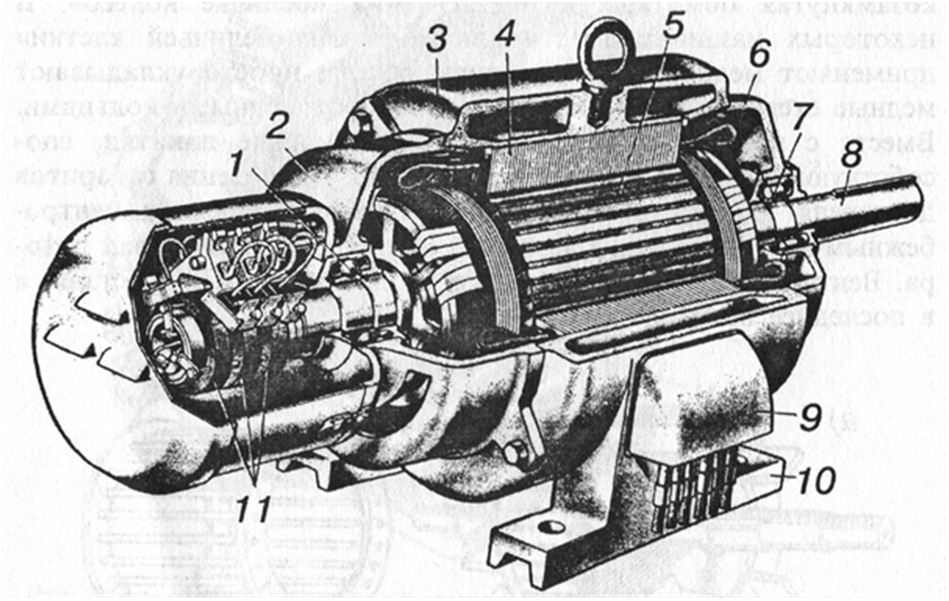

Рисунок 3. Устройство трехфазного асинхронного двигателя с

фазным ротором:

1,7 — подшипники; 2, 6 — подшипниковые щиты; 3 — корпус; 4 — сердечник статора с обмоткой; 5 — сердечник ротора; 8 — вал; 9 — короб выводов; 10 — лапы; 11 — контактные кольца
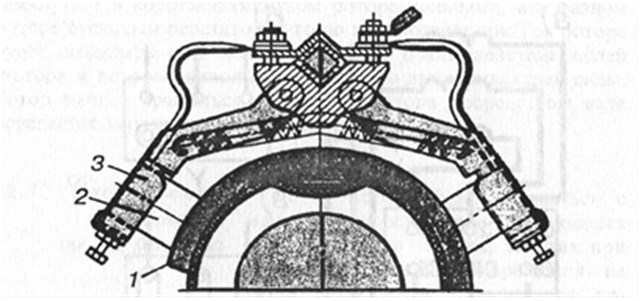

Рисунок 4. Расположение щёткодержателей:

1 — контактное кольцо; 2 — щетка; 3 — щеткодержатель

На каждое контактное кольцо 1 накладывают обычно две щетки 2, находящиеся в щеткодержателях 3. Определенное нажатие на щетку обеспечивается пружинами щеткодержателя. К щеткам подключают пусковые реостаты ПР, создающими в цепи ротора добавочное сопротивление Rдоб.
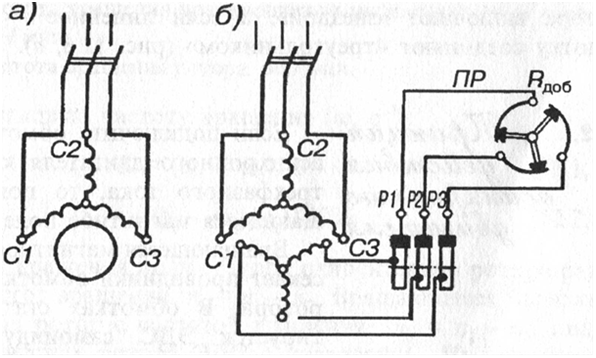

Рисунок.5. Схемы включения трехфазных асинхронных двигателей

с короткозамкнутым (а) и фазным (б) ротором

На рисунке.5 показана схема включения асинхронных двигателей с короткозамкнутым (а)   и фазным (б)  ротором.

Выводы обмоток выводят на зажимы коробки выводов 4 (см. рисунок 1) и 9 (см. рисунок 3). К трехфазной сети обмотки статора подключают «звездой» или «треугольником» (рисунок 6). Обычно на табличке, укреплённой на корпусе двигателя, указывают два напряжения, отличающиеся в √3 раз. Если в сети большее напряжение из указанных в табличке, то двигатель включается «звездой», при меньшем напряжении – треугольником».
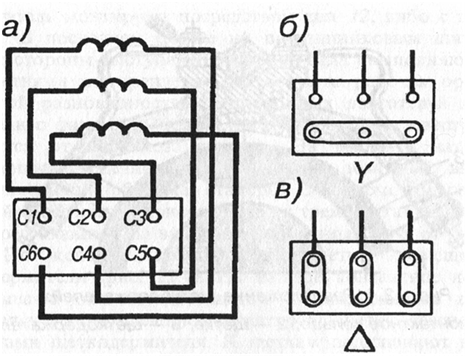

Рисунок 6. Расположение выводов обмотки статора асинхронного двигателя (а) и положение перемычек при соединении обмоток статора «звездой» (б) и «треугольником» (в)

Синхронные машины довольно широко применяют в электроэнергетике. Преобладающая часть электроэнергии, используемой в экономике России и в бытовых целях, производится синхронными генераторами. На тепловых и атомных электростанциях приводом генераторов является паровая или газовая турбина, поэтому их называют турбогенераторами, а на гидроэлектростанциях — гидротурбина, из-за чего их называют гидрогенераторами.

На тепловозах с переменно-постоянной и переменно-пере-менной передачами в качестве тяговых используют синхронные генераторы, которые имеют ряд преимуществ по сравнению с генераторами постоянного тока.

Синхронные машины используют в качестве тяговых двигателей на ТПС нового поколения.

Их также используют в качестве вспомогательных машин, например, синхронные возбудители тепловоза 2ТЭ116.

Сердечник статора (Рисунок 1) собирается из листов электротехнической стали, которые до сборки обычно покрываются с обеих сторон масляно¬канифольным изоляционным лаком. В машинах малой мощности обычно листы сердечников не имеют лакового покрытия, так как естественный или искусственно созданный слой оксидов на поверхности листов стали является достаточной изоляцией. Во внутренней цилин-дрической поверхности сердечника сделаны пазы, в которых размещается трехфазная обмотка статора. Сердечник запрессовывают в корпус, который изготовляют из конструкционных материалов: стали, чугуна, алюминия и его сплавов (машины малой мощности) и др. Так как в обмотках статора индуцируется ЭДС, то его сердечник с обмотками называют якорем. С обоих торцов корпус закрыт подшипниковыми щитами, которые обычно изготовляют из того же материала, что и корпус.
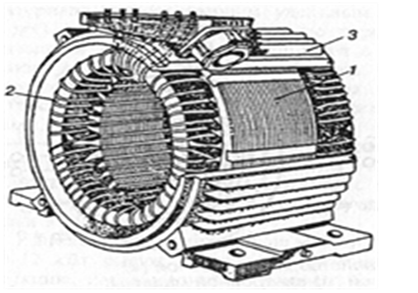

Рисунок 1. Статор машины переменного тока: 1 — сердечник;

1       — обмотка; 3 — корпус

искусственно созданный слой оксидов на поверхности листов стали является достаточной изоляцией. Во внутренней цилиндрической поверхности сердечника сделаны пазы, в которых размещается трехфазная обмотка статора. Сердечник запрессовывают в корпус, который изготовляют из конструкционных материалов: стали, чугуна, алюминия и его сплавов (машины малой мощности) и др. Так как в обмотках статора индуцируется ЭДС, то его сердечник с обмотками называют якорем. С обоих торцов корпус закрыт подшипниковыми щитами, которые обычно изготовляют из того же материала, что и корпус.


Ротор синхронной машины бывает двух видов: явнополюсной (рисунок 2, а) и неявнополюсной (рисунок 2, б).

Сердечники полюсов явнополюсных машин набирают из листов стали толщиной 1-2 мм и стягивают с помощью шпилек. В средних и крупных машинах полюса крепят к выступам вала или к ободу крестовины с помощью Т-образных хвостов. В малых машинах полюсы крепят также с помощью болтов. Обмотки возбуждения крупных машин наматывают из голой полосовой меди на ребро, и проводники обмотки изолируют друг от друга изоляционными прокладками.

В полюсных наконечниках синхронных двигателей (рисунок 3) делают пазы, куда помещают стержни 1 пусковой обмотки из материала с повышенным удельным сопротивлением (латунь и др.), которые приваривают по торцам к короткозамкнутым сегментам 2, а последние соединяют в корткозамкнутые кольца. Такие же по конструкции обмотки, но из медных стержней изготовляют нередко в синхронных генераторах и называют в этом случае успокоительными или демпферными обмотками.
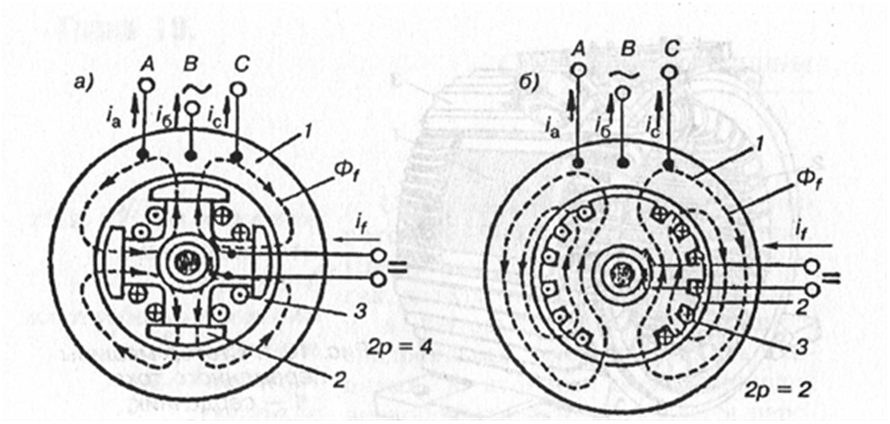
 

Рисунок 2. Устройство явнополюсной (а) и неявнополюсной (б) синхронной машины: 1 — статор (якорь); 2 — ротор (индуктор); 3 — обмотка возбуждения
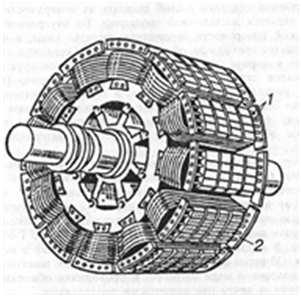

 Рисунок 3. Ротор явнополюсной синхронной машины:   1 — стержень; 2 — сегмент

В некоторых случаях полюсы синхронных машин делают массивными из стальных поковок, и в этом случае роль пусковой обмотки выполняют сами массивные полюсы. Торцы наконечников соседних полюсов в этом случае соединяются проводниками в виде планок.

Явнополюсные синхронные машины небольшой мощности до 10-12 кВт имеют иногда так называемую обращенную конструкцию, когда индуктор (полюсы) являются неподвижными, а якорь вращается. Такие машины похожи на машины постоянного тока, у которых коллектор заменен тремя или двумя контактными кольцами для отвода тока из обмотки якоря. Подобную конструкцию имеет синхронный подвозбудитель тепловоза. Для крупных машин обращенная конструкция невыгодна, так как отвод из обмотки якоря больших токов при высоком напряжении с помощью колец и щеток чрезвычайно затруднителен и сложно осуществить надежную изоляцию вращающейся якорной обмотки высокого напряжения.

Неявнополюсные синхронные машины имеют цилиндрический ротор, выполняемый обычно из массивной стальной поковки. В роторе фрезеруют пазы для укладки обмотки возбуждения (рисунок 2, б). Эти машины выпускают с числом полюсов 2р = 2 и 2р = 4 и имеют поэтому большие частоты вращения (при f= 50 Гц соответственно 3000 и 1500 об/мин).

Обмотка ротора выполняется в виде концентрических катушек и закрепляется в пазах немагнитными металлическими клиньями (дюралю-миний и т.д.), которые обладают требуемой механической прочностью. Немагнитные клинья предотвращают возникновение больших магнитных потоков рассеяния, замыкающихся вокруг пазов через клинья и вызывающих излишнее насыщение зубцов и уменьшение полезного потока, проходящего через воздушный зазор в статор.

Обмотки ротора имеют изоляцию класса В или F.

Контрольные вопросы

1.Каие существуют виды машин переменного тока

2 Почему асинхронный двигатель называют асинхронным.

3 Какими способами подключают асинхронные двигатели к трёхфазной сети.

4 Каково устройство асинхронного двигателя.

5 Какого типа бывают роторы у синхронных машин.

6 Какого типа бывают роторы у асинхронных машин.

Вывод по работе


Фийл задания:

Дата:10 апреля 2025

Курс: 2 Курс
Преподаватель: Емельянов А.В.
Дисциплина: Механическая часть ЭПС
Группа(ы): Т-24
Задание:

Домашнее задание по ПМ 01 МДК 01.01 Тема 1.1 Механическая часть ЭПС для группы Т-24 от 10.04.24

Тема задания

Учебные пособия

 Тема: «Противоразгрузочное устройство» Внимательно прочитайте прилагаемую лекцию. Ответьте на контрольные вопросы.

Основной учебник: Конструкция электроподвижного состава [Текст]: учебное  пособие / И.А.Ермишкин. – М.: ФГБОУ «Учебно – методический центр по образованию на железнодорожном транспорте», 2015. – 376 с.  


Контрольные вопросы:

1.              Для чего предназначено противоразгрузочное устройство?

2.              В чём заключается принцип работы противоразгрузочного устройства?

3.              Как работает противоразгрузочное устройство в режиме тяги?

4.              Из каких элементов состоит противоразгрузочное устройство?


Противоразгрузочное устройство

Назначение -выравнивает нагрузки между колесными парами в тележках при реализации электровозом силы тяги и торможения с целью повышения коэффициента использования сцепного веса электровоза.

 Сила тяги действует на высоте осей колесных пар и направлена вперед, а сила сопротивления действует на высоте автосцепки (выше) и направлена назад. Между этими силами образуется плечо, а на секцию действует опрокидывающий момент, увеличивающий нагрузку на колесные пары задней тележки, а колесные пары передней тележки разгружаются, что увеличивает возможность их боксования. При торможении, наоборот, разгружаются колесные пары задней тележки и нагружаются колесные пары передней – момент направлен в обратную сторону.

Противоразгрузочное устройство состоит из пневмопривода укреплённого на кронштейне буферного бруса кузова, рычага с нажимным роликом и возвратной пружины.

Пневмопривод аналогичен тормозному цилиндру но не имеет внутри пружины.

Рычаг представляет собой сварную конструкцию, из трубы и двух плеч, развернутых под углом. С помощью плавающего валика рычаг крепится на кронштейне рамы кузова.

От выпадения валик предохранен планками, перекрывающими отверстия проушин кронштейна. Одним концом рычаг крепится к штоку цилиндра, на другом конце рычага с помощью валика устанавливается опорный ролик, через который передаются нагрузочные усилия на накладки, приваренные на концевых брусьях рамы тележки. На валике есть специальное резьбовое отверстие, соединенное с канавками, расположенными под углом 90°. В резьбовое отверстие вворачивается масленка, посредством которой подается смазка. После заправки масленку снимают и вворачивают болт с шайбой.
На нижнее плечо рычага воздействует усилие возвратной пружины.

При режиме тяги получает питание электропневматический клапан, который пропускает сжатый воздух давлением 1,5-2Атм в цилиндр пневмопривода передних по ходу движения противоразгрузочных устройств.

Задние по ходу движения противоразгрузочные устройства включаются при сборе схемы рекуперативного торможения и при повышении давления в ТЦ свыше 1,5-1,8Атм.

При монтаже противоразгрузочного устройства все шарнирные соединения и поверхность накладки на раме тележки в месте перекатывания ролика смазывают пластичной смазкой.

В процессе эксплуатации и при осмотрах необходимо обращать внимание на наличие смазки, надежность соединения и износ деталей.

Основные элементы: цилиндр 1 диаметром 10 дюймов, возвращающая пружина 8,  коленчатый рычаг 2, закреплен на раме кузова посредством плавающего валика 7, от выпадения валик предохранен планками 4. 

 Одна из них приварена к рычагу, а вторая закреплена болтами. Рычаг нижним концом шарнирно соединен со штоком цилиндра, а на втором его конце при помощи валика закреплен опорный ролик 6, через который усилие от рычага передается на концевую балку рамы тележки. Расстояние от ролика 6 до накладки на концевой балке тележки 55 +15/-10 мм. Поворот рычага на валике 7 происходит при впуске сжатого воздуха в цилиндр. Возвращение его в исходное положение, после выпуска воздуха из цилиндра, происходит под действием растянутой возвращающей пружины 3.


Рис.1. Противоразгрузочное устройство.

При любом из вариантов подачи сжатого воздуха к клапанам ПРУ впуск и выпуск его из цилиндров устройства производится электро пневматическими клапанами типа КП-53, имеющими схемное обозначение КЭП6 и КЭП7. В тяговом режиме включаются клапаны первых по ходу тележек, а в тормозном режиме - наоборот. Давление сжатого воздуха в цилиндрах контролируется манометром, установленным у клапана на трубе к этим цилиндрам.


Контрольные вопросы:

1.              Для чего предназначено противоразгрузочное устройство?

2.              В чём заключается принцип работы противоразгрузочного устройства?

3.              Как работает противоразгрузочное устройство в режиме тяги?

4.              Из каких элементов состоит противоразгрузочное устройство?


Фийл задания:

Дата:10 апреля 2025

Курс: 1 Курс
Преподаватель: Архипов Ф.П.
Дисциплина: ОБЗР
Группа(ы): Т-14
Задание:
Фийл задания: Документ Word 2007 Ручные гранаты 07.04.docx

Дата:9 апреля 2025

Курс: 2 Курс
Преподаватель: Филатов И.В.
Дисциплина: Электрические машины
Группа(ы): Т-23, Т-29
Задание:

Лабораторная работа №4 Исследование двигателя постоянного тока последовательного возбуждения

Цель работы: знакомство с устройством и принципом действия двигателя постоянного тока последовательного возбуждения, изучить механические характеристики электродвигателя при различных способах регулирования частоты вращения.

Порядок выполнения работы:

1    Изучить техническое описание.

2    Убедиться, что все выключатели, кнопки, автоматические выключатели, дифференциальные автоматы, УЗО модулей стенда находятся в положении «ВЫКЛ» (положение выключателя питания «О»; кнопки - отжатое состояние; автоматического выключателя, дифференциального автомата, УЗО - «OFF»).

3    По указанию преподавателя, выбрать модули стенда для выполнения текущего задания. Расставить их на лабораторной стойке так, чтобы было удобно проводить эксперимент. Подготовить соединительные провода (перемычки), входящие в комплект поставки стенда.

4    Подключить защитное заземление

5    Подключить модули стенда к сети -220В 50Гц.

6    Соединить модули стенда согласно схеме соединений.

7    Провести эксперимент.

8    Отключить модули от сети -220В 50Гц.

9    Составить отчет по лабораторной работе.

3    Порядок проведения эксперимента:

В работе используются:

•     модули: «Автотрансформатор регулируемый», «Источник питания ДПТ», «Мультиметры», «Силовой модуль»;

•     электромашинный агрегат.

3.1 Ознакомиться с принципиальной электрической схемой на рисунке 1.

3.2 Собрать схему по рисунку 1.


Рисунок 1 Схема электрическая принципиальная

3.3 Представить схему для проверки преподавателю.

 Характеристика холостого хода

3.4 Включить питание модулей: «Автотрансформатор регулируемый», «Источник питания ДПТ», «Мультиметры», «Силовой модуль»;

3.5 Вращая ручку модуля «Автотрансформатор регулируемый», установить нулевое значение напряжения UJIATP=0 на автотрансформаторе Т1 (ЛАТР).

3.6 По указанию преподавателя, путем вращения ручки «11вых» модуля «Источник питания ДПТ», установить величину напряжения цепи питания двигателя постоянного тока в пределах 0...220В. С амперметра Р2 (РА2 модуля «Источник питания ДПТ») и вольтметра (мультиметр), считать показания Uя и Iобщ. Данные занести в табл.3.1.

Таблица 3.1

Uя , В

Iобщ , А

n, об/мин


3.7 Наблюдать за пуском ДПТПВ. На модуле «Модуль силовой» с тахометра считать показания числа оборотов вала двигателя. Данные занести в табл.3.1.

3.8 Вращая ручку «Uвых» модуля «Источник питания ДПТ», тем самым, регулируя величину напряжения цепи якоря Uя в пределах 0...220В, снять

характеристику холостого хода двигателя постоянного тока с последовательные возбуждением n = f(IОБЩ), при U ЛАТР = const. Данные о скорости снимать с тахометра модуля «Модуль силовой». По мультиметрам PI, Р2 (РА2 модуля «Источник питания ДПТ») считать показания  Uя. Данные занести в табл.3.1.

3.9 Выключить питание модулей «Автотрансформатор регулируемый», «Источник питания ДПТ», «Мультиметры», «Силовой модуль»

3.10 Построить характеристику холостого хода двигателя постоянного тока с последовательным возбуждением n = f(IОБЩ), при UЛАТР = const.

Скоростная характеристика

3.11 Включить питание модулей «Автотрансформатор регулируемый», «Источник питания ДПТ», «Мультиметры», «Силовой модуль». 

3.12 Вращая ручку модуля «Автотрансформатор регулируемый», установить минимальное значение напряжения UЛАТР на автотрансформаторе Т1.

3.13 По указанию преподавателя, установить значение напряжения Uя по указанию преподавателя в пределах 0...200В. Для этого вращать ручку «Uвых» модуля «Источник питания ДПТ». Данные считывать с мультиметра Р1.

3.14 Наблюдать за пуском ДПТПВ. На модуле «Модуль силовой» по тахометру считать показания числа оборотов вала двигателя.

3.15 Снять скоростную характеристику двигателя постоянного тока с последовательным возбуждением n = f(IОБЩ). Для этого, вращая ручку «Автотрансформатора регулируемого» в диапазоне 0...250В, тем самым постепенно увеличивая нагрузку на валу двигателя UЛАТР, снимать показания IОБЩ по Р2 (РА2 модуля «Источник питания ДПТ») и число оборотов вала двигателя n. Данные о скорости снимать с тахометра модуля «Модуль силовой». Данные занести в табл.3.2.

Таблица 3.2.

UЯ , В

UЛАТР , В

IОБЩ  , А

n,об/мин


3.16 Выключить питание модулей «Автотрансформатор регулируемый», источник питания ДПТ», «Мультиметры», «Силовой модуль».

3.17 Построить скоростную характеристику двигателя постоянного тока с последовательным возбуждением п = f (IОБЩ).

1           Сделать выводы по работе


Фийл задания:

Дата:9 апреля 2025

Курс: 2 Курс
Преподаватель: Филатов И.В.
Дисциплина: Электрические машины
Группа(ы): Т-24
Задание:

      Двигатель параллельного возбуждения

Шунтовая обмотка возбуждения конструктивно выполняется так же, как у генератора.

Последовательно с обмоткой якоря включается пусковой реостат, перед запуском двигателя он должен быть полностью введен в электрическую цепь.

Реостат в цепи возбуждения Rрег служит для регулирования тока в обмотке возбуждения и магнитного потока главных полюсов.

Эксплуатационные свойства двигателя определяются его рабочими характеристиками, под которыми понимают зависимость частоты вращения n, тока Iа, полезного момента М2, вращающего момента Мэм от  


 Рисунок 35             мощности на валу двигателя Р2 при U=const и Iв=const

1)    n=f·(P2) - скоростная характеристика

С увеличением мощности Р2 увеличивается ток якоря Ia, а, следовательно, внутреннее падение напряжения в двигателе, за счет чего частота вращения n уменьшается; ∆n составляет 2…8% от nн, т.е. скоростная характеристика двигателя параллельного возбуждения является жесткой.

2)    Зависимость полезного момента от нагрузки

M2=f·(P2) при n=const, Iв=const

Значение

При n=const график имел бы вид прямой, но т.к. с увеличением нагрузки частота вращения двигателя снижается, поэтому характеристика имеет нелинейный характер

3)     M2=f·(P2) при n=const

М=Мстат=М0+М2

Поскольку ток возбуждения Iв=const,

 то магнитные потери в двигатели постоянны, а, следовательно, постоянен и М0. Поэтому график M=f·(P2) проходит параллельно графику М2.


                         Рисунок 36

4)    Ia=f·(P2) поскольку M=CM·Ф·Ia, то, приняв Ф=const, можно сказать, что график M=f·(P2) по форму кривой будет совпадать с графиком Ia=f·(P2).

Регулирование частоты вращения двигателя параллельного возбуждения.                                        

Из формулы видно, что регулирование частоты вращения двигателя постоянного тока можно осуществить:

1)    Введением дополнительного сопротивления в цепь якоря, которое включается аналогично пусковому реостату последовательно в цепь якоря, но в отличие от него дополнительное сопротивление должно быть рассчитано на продолжительное протекание тока.

Этот способ обеспечивает плавное регулирование частоты вращения в широком диапазоне, но только в сторону уменьшения от номинальной частоты вращения. Данный способ неэкономичен, т.к. имеют место значительные потери электроэнергии в дополнительном регулировочном сопротивлении (I2a·Rд) и с увеличением мощности двигателя эти потери интенсивно растут.

2)    Регулирование частоты вращения изменением основного магнитного потока.

Этот способ реализуется регулированием тока возбуждения с помощью регулировочного реостата, включенного в цепь обмотки возбуждения.

Зависимость частоты вращения от тока возбуждения выражается регулировочной характеристикой n=f·(Iв) при Ia=const и U=const

С изменением магнитного потока Ф частота вращения увеличивается по гиперболическому закону.


                      Рисунок37

При небольшом нагрузочном моменте на валу двигателя максимальная частота вращения nmax во много раз превышает номинальную nн, т.е. двигатель идет «вразнос», что недопустимо по условиям механической прочности двигателя.

 Двигатель последовательного возбуждения.

Обмотка возбуждения включена последовательно в цепь якоря, поэтому магнитный поток в двигателе зависит от тока нагрузки Ia=Iв

Ф= k·Iв =k·Ia

Вращающий момент двигателя: Мэм=См·Ф·Ia=Cм·k·Ia·Ia=Cм·k·Ia2 пропорционален квадрату тока нагрузки, поэтому у двигателя последовательного


                 Рисунок 38            возбуждения необходимый вращающий момент можно получить при меньшем токе нагрузки, а, следовательно, при меньшей мощности по сравнению с двигателем параллельного возбуждения.                                   

Частота вращения двигателя с увеличением нагрузки резко понижается.

При уменьшении нагрузки двигателя последовательного возбуждения частота вращения его резко увеличивается и при нагрузке меньше 25% от номинальной может достигнуть недопустимых значений, т.е. двигатель идет «вразнос».


                  Рисунок 39                   В связи с этим двигатель последовательного возбуждения нельзя запускать при нагрузке на валу меньше 25% от номинальной.

Не разрешается сочленять вал двигателя с валом рабочего механизма при помощи ременных передач, он должен быть жестко соединен с рабочим механизмом.

Регулирование частоты вращения двигателя последовательного возбуждения осуществляется:

1)    изменением напряжения, подводимого к двигателю, для этого последовательно в цепь якоря включается регулировочный реостат;

2)    шунтированием обмотки якоря, при этом увеличивается ток возбуждения, а частота вращения снижается;

3)    шунтированием обмотки возбуждения, при этом с уменьшением сопротивления шунтирующего реостата уменьшается ток возбуждения, а частота вращения увеличивается;

4)    секционированием обмотки возбуждения: отключение части витков обмотки ведет к увеличению частоты вращения.

Двигатель смешанного возбуждения

Двигатель смешанного возбуждения имеет две обмотки возбуждения: параллельную и последовательную.

Частота вращения этого двигателя:

Знак «+» соответствует согласованному включению обмоток возбуждения.

В этом случае с увеличением нагрузки общий магнитный поток возрастает за счет потока последовательной обмотки Ф2, что ведет к уменьшению частоты вращения двигателя.


             Рисунок 40

При встречном включении обмоток поток Ф2 размагничивает машину, что повышает частоту вращения. Работа двигателя при этом становится неустойчивой, т.к. с увеличением нагрузки частота вращения двигателя неограниченно растёт. Однако, при небольшом числе витков последовательной обмотки с увеличением нагрузки частота вращения не возрастает и во всем диапазоне нагрузок остается практически неизменной. 

Двигатель смешанного возбуждения имеет преимущество по сравнению с двигателем последовательного возбуждения. Этот двигатель может работать вхолостую, т.к. поток параллельной обмотки Ф1 ограничивает частоту вращения двигателя в режиме холостого хода и устраняет опасность «разноса».

Регулирование частоты вращения осуществляется реостатом Rрег в цепи параллельной обмотки возбуждения.


Фийл задания:

Дата:9 апреля 2025

Курс: 1 Курс
Преподаватель: Архипов Ф.П.
Дисциплина: ОБЗР
Группа(ы): Т-11, Т-13, Т-17
Задание:

См. файл

Фийл задания: Документ Word 2007 Ручные гранаты 07.04.docx

Дата:9 апреля 2025

Курс: 3 Курс
Преподаватель: Архипов Ф.П.
Дисциплина: БЖ
Группа(ы): Т-33, Т-38
Задание:
Фийл задания: Документ Word 2007 БЖ Доврачебная помощь при клинической смерти.docx

Дата:8 апреля 2025

Курс: 2 Курс
Преподаватель: Локтионов О.Б.
Дисциплина: Электроника и микропроцессорная техника
Группа(ы): Т24
Задание:

Задание в прикреплённом файле. Ответы присылать на oleg.loktionov.1966@mail.ru


Фийл задания: Документ Word 2007 26 Лаб 7.docx

Дата:8 апреля 2025

Курс: 2 Курс
Преподаватель: Локтионов О.Б.
Дисциплина: Электроника и микропроцессорная техника
Группа(ы): Т29
Задание:

Задание в прикреплённом файле. Ответы присылать на oleg.loktionov.1966@mail.ru


Фийл задания: Документ Word 2007 26 Лаб 7.docx

Дата:8 апреля 2025

Курс: 2 Курс
Преподаватель: Локтионов О.Б.
Дисциплина: Электроника и микропроцессорная техника
Группа(ы): Т26
Задание:

Задание в прикреплённом файле. Ответы присылать на oleg.loktionov.1966@mail.ru


Фийл задания: Документ Word 2007 26 Лаб 7.docx